## On this page
# vss::feedback\_control::LidarProcessor Struct Reference
Last update: 14.01.2025
Lidar processor definition. [More...](structvss_1_1feedback__control_1_1_lidar_processor.xhtml#details)
Collaboration diagram for vss::feedback_control::LidarProcessor:
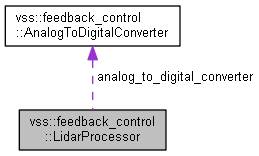
\[[legend](graph_legend.xhtml)\]
## Public Attributes
[AnalogToDigitalConverter](structvss_1_1feedback__control_1_1_analog_to_digital_converter.xhtml) [analog\_to\_digital\_converter](structvss_1_1feedback__control_1_1_lidar_processor.xhtml#aee5d8c98ddf7dcdd474096a790b8ad73) = 1 google::protobuf::Int32Value [max\_returns](structvss_1_1feedback__control_1_1_lidar_processor.xhtml#a2a132654b2d59075b1eacb2caa2065ea) = 2 google::protobuf::DoubleValue [max\_range](structvss_1_1feedback__control_1_1_lidar_processor.xhtml#a2ef989d5575af5b4a9b494a2db13c8ab) = 3 ## Detailed Description
Lidar processor definition.
## Member Data Documentation
## [◆ ](#aee5d8c98ddf7dcdd474096a790b8ad73)analog\_to\_digital\_converter
[AnalogToDigitalConverter](structvss_1_1feedback__control_1_1_analog_to_digital_converter.xhtml) vss::feedback\_control::LidarProcessor::analog\_to\_digital\_converter = 1
`AnalogToDigitalConverter`.
## [◆ ](#a2a132654b2d59075b1eacb2caa2065ea)max\_returns
google::protobuf::Int32Value vss::feedback\_control::LidarProcessor::max\_returns = 2
Maximum number of returns in the output.
## [◆ ](#a2ef989d5575af5b4a9b494a2db13c8ab)max\_range
google::protobuf::DoubleValue vss::feedback\_control::LidarProcessor::max\_range = 3
Maximum range of the lidar.
Unit: meters (m)
---
The documentation for this struct was generated from the following file:- feedback\_control\_lidar\_parameters.proto