## On this page
# vss::feedback\_control::Mode Struct Reference
Last update: 14.01.2025
Parameters to be updated for a radar mode. [More...](structvss_1_1feedback__control_1_1_mode.xhtml#details)
Collaboration diagram for vss::feedback_control::Mode:
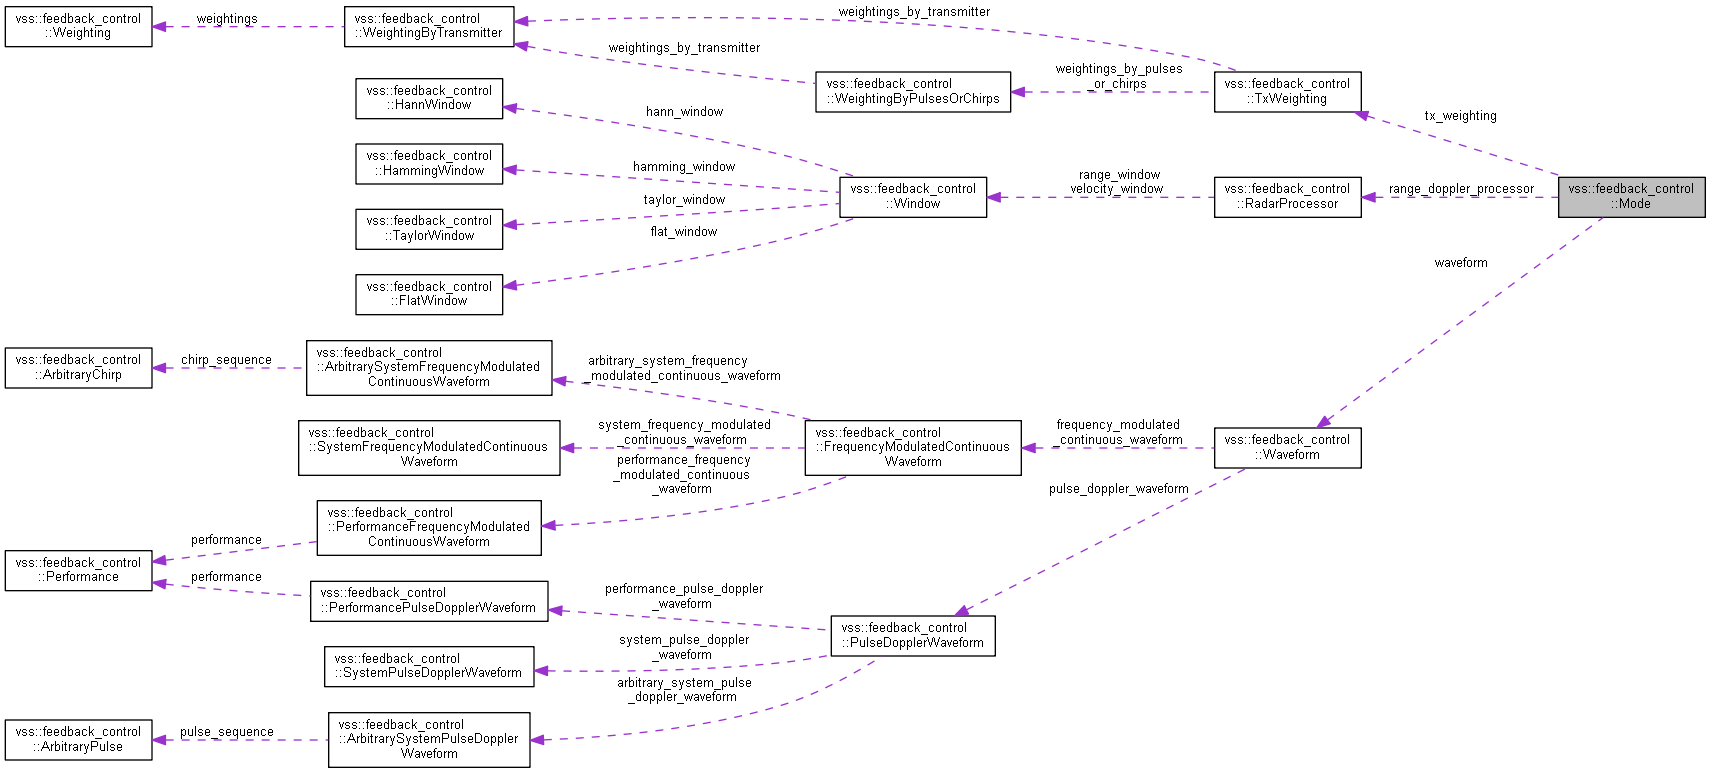
\[[legend](graph_legend.xhtml)\]
## Public Attributes
google::protobuf::Int32Value [identifier](structvss_1_1feedback__control_1_1_mode.xhtml#a90979cdeecc9023962b2aaec60ad29ab) = 1 [Waveform](structvss_1_1feedback__control_1_1_waveform.xhtml) [waveform](structvss_1_1feedback__control_1_1_mode.xhtml#a0e5d0c3d82a97723b15b8a39261a50cc) = 2 [RadarProcessor](structvss_1_1feedback__control_1_1_radar_processor.xhtml) [range\_doppler\_processor](structvss_1_1feedback__control_1_1_mode.xhtml#aa52f02153c26ff4466ef92f20f81195a) = 3 google::protobuf::DoubleValue [start\_delay](structvss_1_1feedback__control_1_1_mode.xhtml#adf3fca41a02d788fc6b0001e43fe56f6) = 4 repeated int32 [tx\_antenna\_ids](structvss_1_1feedback__control_1_1_mode.xhtml#a91887bae2eecd11f76e6710514fd9509) = 5 repeated int32 [rx\_antenna\_ids](structvss_1_1feedback__control_1_1_mode.xhtml#a51e029d0177acb5c2e16eb9227b3e3ef) = 6 google::protobuf::BoolValue [activate\_mode](structvss_1_1feedback__control_1_1_mode.xhtml#a72c8613ba077caf9ed8e6d863267497b) = 7 google::protobuf::DoubleValue [Gain](structvss_1_1feedback__control_1_1_mode.xhtml#ab760d4f32afb92f360b3759d7b89b3de) = 8 google::protobuf::DoubleValue [Noise](structvss_1_1feedback__control_1_1_mode.xhtml#a2d734e8160eb2c4447223ddb23e5ded3) = 9 [TxWeighting](structvss_1_1feedback__control_1_1_tx_weighting.xhtml) [tx\_weighting](structvss_1_1feedback__control_1_1_mode.xhtml#a0dd852c3782c3a7027f42b71c11c9d75) = 10 ## Detailed Description
Parameters to be updated for a radar mode.
## Member Data Documentation
## [◆ ](#a90979cdeecc9023962b2aaec60ad29ab)identifier
google::protobuf::Int32Value vss::feedback\_control::Mode::identifier = 1
Identifier of the mode. To be considered as a key to modify an existing mode.
NoteIt is not allowed to add or remove modes.
## [◆ ](#a0e5d0c3d82a97723b15b8a39261a50cc)waveform
[Waveform](structvss_1_1feedback__control_1_1_waveform.xhtml) vss::feedback\_control::Mode::waveform = 2
`Waveform`.
## [◆ ](#aa52f02153c26ff4466ef92f20f81195a)range\_doppler\_processor
[RadarProcessor](structvss_1_1feedback__control_1_1_radar_processor.xhtml) vss::feedback\_control::Mode::range\_doppler\_processor = 3
`RadarProcessor`.
## [◆ ](#adf3fca41a02d788fc6b0001e43fe56f6)start\_delay
google::protobuf::DoubleValue vss::feedback\_control::Mode::start\_delay = 4
Latency between the start of the frame and the first pulse or chirp sent by the mode's CPI.
NoteThis parameter impacts the frame rate.
## [◆ ](#a91887bae2eecd11f76e6710514fd9509)tx\_antenna\_ids
repeated int32 vss::feedback\_control::Mode::tx\_antenna\_ids = 5
List of the transmitting antenna IDs to use in this mode.
## [◆ ](#a51e029d0177acb5c2e16eb9227b3e3ef)rx\_antenna\_ids
repeated int32 vss::feedback\_control::Mode::rx\_antenna\_ids = 6
List of the receiving antenna IDs to use in this mode.
## [◆ ](#a72c8613ba077caf9ed8e6d863267497b)activate\_mode
google::protobuf::BoolValue vss::feedback\_control::Mode::activate\_mode = 7
Activation or deactivation of the mode.
## [◆ ](#ab760d4f32afb92f360b3759d7b89b3de)Gain
google::protobuf::DoubleValue vss::feedback\_control::Mode::Gain = 8
Gain. Negative values correspond to a loss and positive values correspond to an amplification, 0 being neutral.
Unit: dB
NoteIf no value is set, previous gain type and value are kept. If a value is set, the new value is applied in Manual type whatever the previous type (Automatic or Manual).
## [◆ ](#a2d734e8160eb2c4447223ddb23e5ded3)Noise
google::protobuf::DoubleValue vss::feedback\_control::Mode::Noise = 9
Noise standard deviation.
Unit: dBW
NoteIf a value is set, noise is activated and value is applied.
## [◆ ](#a0dd852c3782c3a7027f42b71c11c9d75)tx\_weighting
[TxWeighting](structvss_1_1feedback__control_1_1_tx_weighting.xhtml) vss::feedback\_control::Mode::tx\_weighting = 10
`TxWeighting`.
---
The documentation for this struct was generated from the following file:- feedback\_control\_radar\_parameters.proto